电机PID控制原理
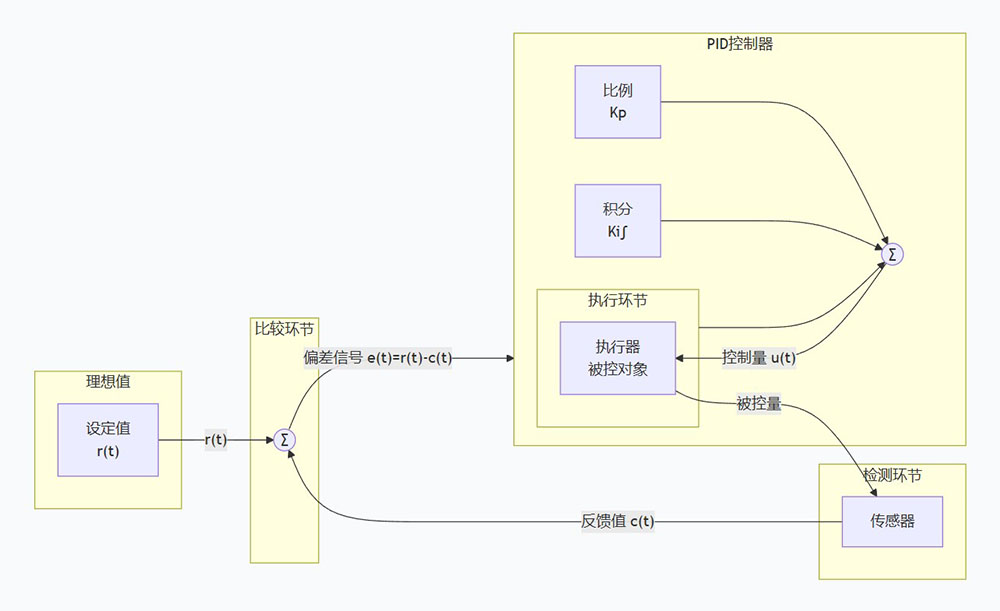
PID控制是电机控制中经典且应用广泛的闭环控制算法,应用于电机的速度、位置和电流控制。PID控制原理是控制器通过比较目标值与反馈值获得误差,并根据误差及其变化情况计算控制量,使电机的实际运行状态逐步接近设定值。
电机PID控制原理
在电机控制系统中,PID控制通常与编码器、霍尔传感器、电流采样等反馈装置配合使用。控制器根据实时反馈信息调整PWM占空比、电压或电流指令,从而实现对电机运行状态的闭环调节。因此,PID控制的具体实现方式与电机类型、驱动器架构以及控制目标有关。
P、I、D三个环节的作用
PID由比例(Proportional)、积分(Integral)和微分(Derivative)三个环节组成。不同环节针对的控制问题不同。
P、I、D三个环节对比:
| 环节 | 作用 | 通俗理解 | 特点 |
| 比例(P) | 根据当前误差产生控制作用 | "现在错了多少,就立即纠正多少" | 反应快,是基本的调节力量。但纯比例控制无法消除稳态误差。 |
| 积分(I) | 对误差进行累积 | "把过去没纠正的旧账一起算" | 是消除稳态误差的关键。但积分作用过强会导致系统反应迟钝,甚至引起震荡。 |
| 微分(D) | 预测误差未来的变化趋势 | "根据变化势头提前刹车或加速" | 具有前瞻性,能抑制系统震荡,加快响应。但对噪声敏感,可能放大不必要的偏差。 |
PID两种实现形式:位置式PID与增量式PID
在微控制器、DSP等数字控制系统中,PID控制需要通过离散算法实现。常见实现方式包括位置式PID和增量式PID。
1. 位置式PID
位置式PID直接计算当前时刻的控制量,例如PWM占空比或电压指令。其输出与当前误差以及历史误差有关,积分项会随误差持续累积,因此需要保存一定的历史数据。在实际应用中,通常还需要结合输出限幅和抗积分饱和等措施。
2. 增量式PID
增量式PID计算的是当前控制量相对于上一时刻的变化量,即本次输出需要增加或减少多少。相比位置式PID,增量式PID主要根据当前及前几个采样周期的误差变化计算控制量变化,计算过程相对简单,也便于在数字控制系统中实现。因此,增量式PID在部分电机控制应用中较为常见。
PID参数整定:理论与实践的结合
PID控制性能与Kp、Ki、Kd三个参数密切相关。参数整定的目标是在响应速度、稳态误差、超调量、振荡和抗扰能力之间取得合理平衡。常见的参数整定方法包括理论计算法、经验整定法以及自动整定法。
1. 理论计算法
理论整定根据被控对象的数学模型计算PID参数,例如根据系统的传递函数、时间常数和增益等参数进行设计。这种方法需要较准确的系统模型。对于实际电机系统,由于摩擦、负载变化、机械间隙、采样延迟以及驱动器限制等因素,理论计算得到的参数通常还需要通过实际测试进一步优化。
2. 工程整定法(经验法)
工程整定法通过实际运行和测试逐步调整PID参数,使控制系统达到预期的动态和稳态性能。其中,试凑法是较为常用的参数整定方法。
试凑法的基本调试步骤:
A、先调比例(P):先减小或关闭积分(I)和微分(D)作用,从较小的Kp开始逐步增加,观察电机的响应速度、超调和振荡情况。Kp提高后,系统响应通常会加快,但过大可能导致振荡甚至影响系统稳定性。
B、再加入积分(I):在Kp基本确定后,逐步增加Ki,使系统进一步减小或消除稳态误差。同时观察超调和振荡情况,避免积分作用过强导致系统动态性能下降或出现积分饱和。
C、调整微分(D):在P、I参数基本确定后,根据系统的动态响应逐步增加Kd,用于改善瞬态响应、减小超调。由于微分环节对反馈噪声较为敏感,调整时还需要结合实际反馈信号的稳定性进行判断。
通过上述步骤逐步调整PID参数,并结合电机的负载特性、反馈信号和实际运行状态进行验证,可以获得适合具体控制系统的参数组合。
PID在电机控制中的典型应用
在电机控制系统中,PID常用于速度、位置和电流闭环控制。在典型的伺服系统中,不同控制环按照响应速度进行串级配置,外环的输出作为内环的参考输入,从而实现对电机运动状态的分层控制。典型的三环控制结构包括电流环、速度环和位置环:
1. 电流环:位于内层,响应速度快,主要用于控制电机电流。对于永磁同步电机、无刷直流电机等电机,电流与电磁转矩直接相关,因此快速、稳定的电流控制是实现转矩控制的重要基础。
2. 速度环:位于中间层。根据目标转速与实际转速之间的误差产生电流或转矩指令,再由电流环执行,从而使电机快速、稳定地跟踪目标转速。
3. 位置环:位于外层。根据目标位置与实际位置之间的误差产生速度指令,再由速度环和电流环完成后续控制,实现电机的位置控制和精确定位。
PID控制的局限性与进阶方法
PID控制具有结构简单、参数较少、实现方便等特点,在电机速度控制、位置控制等应用中得到广泛使用。但对于具有明显非线性、参数变化或多变量耦合特性的电机系统,固定参数PID的控制性能可能受到限制。针对这些情况,可以在传统PID基础上引入其他控制策略,例如:
自适应PID:根据系统运行状态和控制性能动态调整PID参数,以适应系统参数变化。
模糊PID:利用模糊控制规则对PID参数进行在线调整,改善不同运行状态下的控制性能。
神经网络PID:利用神经网络对系统特性进行建模或参数优化,用于处理复杂的非线性控制问题。